
8.8 周期边界
8.8 周期边界
某些实际应用中的流场沿一个或多个坐标方向具有周期性,此时只需在其中一个重复区域内模拟流动,并通过周期边界条件保证其与其余物理区域之间的正确相互作用。
周期边界有两种基本类型。第一种为平移周期性,即通过纯坐标平移将一个周期边界变换到另一个;第二种周期边界由坐标旋转产生,称为旋转周期性。
下面介绍单元中心格式和单元顶点格式中周期边界条件的实现,并考虑旋转周期性。周期边界处理的进一步说明见文献 $ [37, 38] $。
单元中心格式
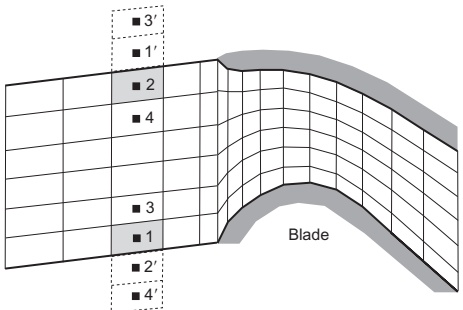
采用虚拟单元概念可以简单地实现周期边界条件。考虑图 8.10 的叶轮机械示例,该构型沿竖直方向具有周期性。阴影单元 1 和 2 分别位于下方和上方的周期边界。根据周期条件,第一层虚拟单元对应于对侧周期边界上的边界单元。第二层虚拟单元与第二层物理单元交换数据,依此类推。因此,虚拟单元中的密度、压力等全部标量直接取自相应物理单元,即
$$ U_{1^{\prime}}=U_{1}\quad\text{且}\quad U_{2^{\prime}}=U_{2}.\tag{8.42} $$
对于平移周期性,矢量(速度、梯度)也满足相同关系。旋转周期边界则需要修正矢量变量,下文将予以讨论。
单元顶点格式(对偶控制体)
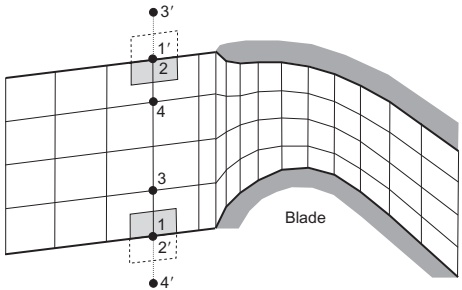
图 8.11 示出了这种情况。一种周期边界处理方法是在阴影控制体的各面上积分通量,再将图 8.11 中点 1 和点 2 的残差相加,得到完整通量,因此
$$ \vec{R}_{1,\mathrm{sum}}=\vec{R}_{1}+\vec{R}_{2^{\prime}}\quad\text{且}\quad\vec{R}_{2,\mathrm{sum}}=\vec{R}_{2}+\vec{R}_{1^{\prime}}.\tag{8.43} $$
还必须将点 1 和点 2 的部分控制体积(图 8.11 的阴影部分)相加。对于平移周期性,对侧边界的残差保持不变,即 $ \vec{R}_{1'} = \vec{R}_{1} $ 和 $ \vec{R}_{2'} = \vec{R}_{2} $,从而得到 $ \vec{R}_{1,sum} = \vec{R}_{2,sum} $。对于旋转周期边界,则必须先变换动量方程,再采用式(8.43)。
旋转周期性
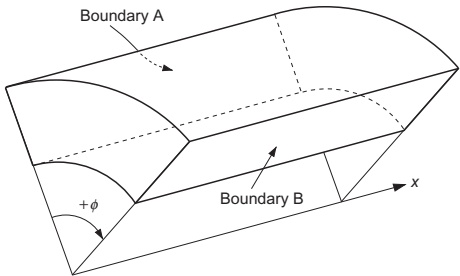
旋转周期条件基于坐标系旋转,因此速度、标量梯度等全部矢量必须进行相应的变换。压力、密度等标量在坐标旋转下保持不变。若假设旋转轴平行于 x 轴(见图 8.12),旋转矩阵为
$$ \bar{\mathcal{R}}=\begin{bmatrix}{{{1}}}&{{{0}}}&{{{0}}} \\{{{0}}}&{{{\cos\phi}}}&{{{-\sin\phi}}} \\{{{0}}}&{{{\sin\phi}}}&{{{\cos\phi}}}\end{bmatrix},\tag{8.44} $$
其中,周期边界 A 与 B 之间的角度 $ \phi $ 沿顺时针方向为正。因此,例如将速度矢量由边界 A 变换到 B(图 8.10 中单元 $ 1' $、$ 2' $,图 8.11 中点 $ 1'-4' $),得到
$$ \vec{ v}_{\mathrm{B}}=\bar{\mathcal{R}}\vec{ v}_{\mathrm{A}}.\tag{8.45} $$
容易证明,$ \vec{ v}_{A} $ 的 x 分量,即 $ u_{A} $,不因旋转而改变。因此,$ u_{B} = u_{A} $。所有流动量的梯度均以相似方式变换。
如前所述,采用单元顶点格式时,必须先修正动量方程残差,再执行式(8.43)的求和。采用旋转矩阵(式(8.44)),得到
$$ \vec{R}_{\mathrm{B,sum}}^{u, v,w}=\vec{R}_{\mathrm{B}}^{u, v,w}+\bar{\mathcal{R}}\vec{R}_{\mathrm{A}}^{u, v,w}.\tag{8.46} $$
式(8.46)的上标 u、v、w 表示三个动量方程。