
6.2 隐式时间推进格式
6.2 隐式时间推进格式
在式(6.2)中取 $ \beta\neq0 $,可得到各种隐式时间积分格式。对定常流动问题,取 $ \omega=0 $ 的隐式格式最适合;非定常流动见 6.3 节。于是,式(6.2)简化为:
$$ \frac{(\Omega\bar{M})_{I}}{\Delta t_{I}}\Delta\vec{W}_{I}^{n}=-\beta\vec{R}_{I}^{n+1}-\left(1-\beta\right)\vec{R}_{I}^{n}.\tag{6.26} $$
可见,隐式形式产生了一组关于时刻 $ (t+\Delta t) $ 未知流动变量的非线性方程。求解式(6.26)需要新时间层的残差 $ \vec{R}^{n+1} $;由于 $ \vec{W}^{n+1} $ 未知,无法直接计算。不过,可在当前时间层附近,将式(6.26)的残差 $ \vec{R}^{n+1} $ 线性化,即:
$$ \vec{R}_{I}^{n+1}\approx\vec{R}_{I}^{n}+\left(\frac{\partial\vec{R}}{\partial\vec{W}}\right)_{I}\Delta\vec{W}^{n},\tag{6.27} $$
其中,$ \partial\vec{R}/\partial\vec{W} $ 称为通量 Jacobian。应指出,它往往根据空间离散 $ \vec{R}^{n} $ 的粗略近似导出。例如,高阶迎风离散通常只用一阶迎风格式构造通量 Jacobian。不过,为获得最佳效率和稳健性,它仍须体现空间离散的主要特征。
将式(6.27)的线性化代替式(6.26)中的 $ \vec{R}^{n+1} $,得到以下隐式格式:
$$ \left[\frac{(\Omega\bar{M})_{I}}{\Delta t_{I}}+\beta\left(\frac{\partial\vec{R}}{\partial\vec{W}}\right)_{I}\right]\Delta\vec{W}^{n}=-\vec{R}_{I}^{n}.\tag{6.28} $$
式(6.28)左端方括号内的项称为隐式算子或系统矩阵,右端相应称为显式算子。解的空间精度只由显式算子决定。
隐式算子构成大型稀疏非对称分块矩阵,其分块维数等于总单元数(单元中心格式)或总网格点数(单元顶点格式)。以下分别讨论结构与非结构网格上的形式。如 3.2 节所述,质量矩阵 $ \bar{M} $ 可换为单位矩阵,而不影响定常解。式(6.28)的参数 $ \beta $ 通常取 1,得到一阶时间精度;取 $ \beta = 1/2 $ 可得二阶时间精度,但不推荐这样做,因为 $ \beta = 1 $ 的格式稳健得多,且时间精度对定常问题并不重要。
控制方程具有刚性时,源项必须包含在隐式算子中。式(6.27)的残差线性化自然会纳入源项,产生与式(6.10)相同的形式。文献 $ ^{[12]} $ 证明,只要 $ \partial\vec{Q}/\partial\vec{W} $ 的全部特征值均非正,上述隐式格式(6.28)对任意时间步长都稳定。
求解线性方程组 $ (6.28) $,需要对隐式算子求逆,即对一个极大型矩阵求逆。原则上有两种方式。第一种直接求逆,采用 Gauss 消元或某种直接稀疏矩阵方法 $ [21, 22] $。不过,由于内存和计算量过大,这种方式不适用于实际问题 $ [23] $。
第二种方式采用迭代方法,3.2.2 节已提到最常用的方法。大致可分两类。第一类将隐式算子分成若干部分,称为因子分解;各因子的构造使其比原算子更易求逆。第二类用 Krylov 子空间方法对隐式算子求逆。此时,通常令 $ \Delta t \rightarrow \infty $,将隐式时间推进格式(6.28)变成 Newton 方法,称为 Newton–Krylov 方法。
下文先讨论隐式算子的矩阵结构,再考察式(6.28)中通量 Jacobian $ \partial\vec{R}/\partial\vec{W} $ 的计算,随后详细介绍三种最常用的迭代方法,最后讨论隐式 Runge–Kutta 格式。
6.2.1 隐式算子的矩阵形式
根据式(6.27),残差 $ \vec{R}^{n+1} $ 的线性化可写为:
$$ \vec{R}^{n+1}\approx\vec{R}^{n}+\sum_{m=1}^{N_{F}}\left\{\frac{\partial}{\partial\vec{W}}\left[(\vec{F}_{\mathrm{c}}-\vec{F}_{\mathrm{v}})_{m}\Delta S_{m}\right]\Delta\vec{W}^{n}\right\}-\frac{\partial(\Omega\vec{Q})}{\partial\vec{W}}\Delta\vec{W}^{n}\tag{6.29} $$
其中,$ N_{F} $ 为控制体 $ \Omega $ 的面数,参见式(4.2)或式(5.2)。于是,通量 Jacobian 为:
$$ \frac{\partial\vec{R}}{\partial\vec{W}}=\sum_{m=1}^{N_{F}}\frac{\partial(\vec{F}_{c})_{m}}{\partial\vec{W}}\Delta S_{m}-\sum_{m=1}^{N_{F}}\frac{\partial(\vec{F}_{v})_{m}}{\partial\vec{W}}\Delta S_{m}-\frac{\partial(\Omega\vec{Q})}{\partial\vec{W}}.\tag{6.30} $$
必须强调,通量 Jacobian 应视为作用于增量 $ \Delta\vec{W} $ 的算子。如上所述,式(6.30)的对流通量与黏性通量未必必须与显式算子中的通量相同。
由于结构与非结构网格上的隐式算子明显不同,下面分别讨论。
结构网格上的隐式算子
为导出式(6.28)的系统矩阵,考察图 6.1 的一维网格。假设空间离散采用具有对偶控制体的单元顶点格式(4.2.3 节)及简单通量平均,参见图 4.8。不含黏性通量时,残差为:
$$ \vec{R}_{i}^{n}=(\vec{F}_{c})_{i+1/2}\Delta S_{i+1/2}+(\vec{F}_{c})_{i-1/2}\Delta S_{i-1/2}-\Omega_{i}\vec{Q}_{i}.\tag{6.31} $$
此外,式(6.30)中面 $ m = i + \frac{1}{2} $ 的对流通量导数可写为:
$$ \begin{aligned}\frac{\partial(\vec{F}_{c})_{i+1/2}}{\partial\vec{W}}&=\frac{\partial}{\partial\vec{W}}\left\{\frac{1}{2}\left[\vec{F}_{c}(\vec{W}_{i+1}^{n})+\vec{F}_{c}(\vec{W}_{i}^{n})\right]\right\}\\&=\frac{1}{2}\left[(\bar{A}_{c})_{i+1}+(\bar{A}_{c})_{i}\right],\end{aligned}\tag{6.32} $$
其中,$ \bar{A}_{c} $ 为对流通量 Jacobian(A.9 节)。由式(6.29)、(6.31)、(6.32),时刻 $ (t+\Delta t) $ 的残差近似为:
$$ \begin{aligned}\vec{R}_{i}^{n+1}\approx\vec{R}_{i}^{n}+&\frac{1}{2}\left[(\bar{A}_{c})_{i+1}\Delta\vec{W}_{i+1}^{n}+(\bar{A}_{c})_{i}\Delta\vec{W}_{i}^{n}\right]\Delta S_{i+1/2}\\&+\frac{1}{2}\big[(\bar{A}_{c})_{i-1}\Delta\vec{W}_{i-1}^{n}+(\bar{A}_{c})_{i}\Delta\vec{W}_{i}^{n}\big]\Delta S_{i-1/2}-\frac{\partial(\Omega_{i}\vec{Q}_{i})}{\partial\vec{W}}.\end{aligned}\tag{6.33} $$
最后,取 $ \beta = 1 $ 并采用集中质量矩阵,可由式(6.26)导出隐式格式:
$$ \begin{aligned}\Bigl\{\frac{\Omega_{i}}{\Delta t_{i}}\bar{I}+&\frac{1}{2}\left[(\bar{A}_{c})_{i}\Delta S_{i+1/2}+(\bar{A}_{c})_{i}\Delta S_{i-1/2}\right]-\frac{\partial(\Omega_{i}\vec{Q}_{i})}{\partial\vec{W}}\\&+\frac{1}{2}\left[(\bar{A}_{c})_{i+1}\Delta S_{i+1/2}\right]+\frac{1}{2}\left[(\bar{A}_{c})_{i-1}\Delta S_{i-1/2}\right]\Bigr\}\Delta\vec{W}^{n}=-\vec{R}_{i}^{n},\end{aligned}\tag{6.34} $$
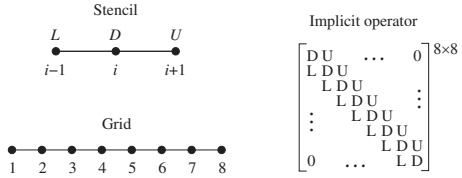
其中,$ \bar{I} $ 为单位矩阵。应注意,每个矩阵 $ \bar{A}_{c} $ 的单位法向量,与对应面积 $ \Delta S $,均在控制体的同一侧计算。可见,隐式算子与空间离散采用相同的三点模板,即节点 i−1、i、$ i + 1 $。为直观展示系统矩阵,将隐式算子中与中心节点 i 相关的全部项记为 D,即:
$$ \mathbf{D}\equiv\frac{\Omega_{i}}{\Delta t_{i}}\bar{I}+\frac{1}{2}\left[(\bar{A}_{c})_{i}\Delta S_{i+1/2}+(\bar{A}_{c})_{i}\Delta S_{i-1/2}\right]-\frac{\partial(\Omega_{i}\vec{Q}_{i})}{\partial\vec{W}}, $$
将与下风节点 $ (i+1) $ 相关的项记为 U,即:
$$ \mathbf{U}\equiv\frac{1}{2}\left(\bar{A}_{\mathrm{c}}\right)_{i+1}\Delta S_{i+1/2}, $$
将与上风节点 $ (i-1) $ 相关的项记为 L,即:
$$ \mathbf{L}\equiv\frac{1}{2}\left(\bar{A}_{\mathrm{c}}\right)_{i-1}\Delta S_{i-1/2}, $$
对图 6.1 网格的全部八个节点写出式(6.34),便得到图右侧的 $ 8 \times 8 $ 分块三对角矩阵。由于一维有三个守恒方程,每个 L、D、U 块均为 $ 3 \times 3 $ 矩阵。
同样的思路适用于多维。例如,若二维空间离散采用图 6.2 的五点模板,则得到
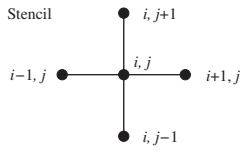
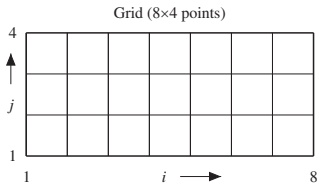
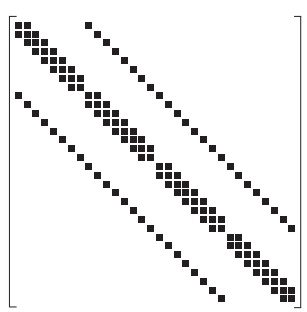
分块五对角矩阵,见图 6.2 右侧。节点排序使 i 下标比 j 下标变化更快,对应于 FORTRAN 中的 $ \text{mat}(i,j) $。注意,第二条副对角线与主对角线相隔八个元素,即 i 方向的节点总数。三维若采用图 4.9(b) 的七点空间模板,系统矩阵则为分块七对角矩阵。
因此,结构网格的系统矩阵始终具有规则、稀疏的带状形式。还应指出,式(6.28)中的以下项可能造成困难:
$$ \frac{(\Omega\bar{M})_{I}}{\Delta t_{I}}\tag{6.35} $$
这一项始终位于主对角线上。时间步长较大时,隐式算子的对角占优性减弱,某些迭代矩阵求逆格式,例如 Gauss–Seidel 方法,可能失效。
非结构网格上的隐式算子
从结构网格转到非结构网格,系统矩阵的外观完全改变。用图 6.3 的小型非结构网格说明。假设空间离散采用 5.2.1 节的单元中心格式,只使用最近邻数值,例如一阶迎风格式,见 5.3.2、5.3.3 节。于是,单元 2 的模板包括单元 18、10、13。所得系统矩阵见图 6.3 右侧。显然,
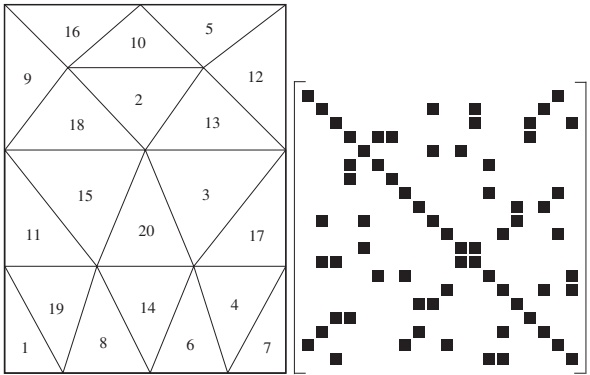
由于网格单元的编号通常是任意的,中位对偶格式的节点编号也是如此,矩阵不会具有规则模式。只有主对角线始终存在,至少包含 $ (6.35) $,还可能包含源项的导数。
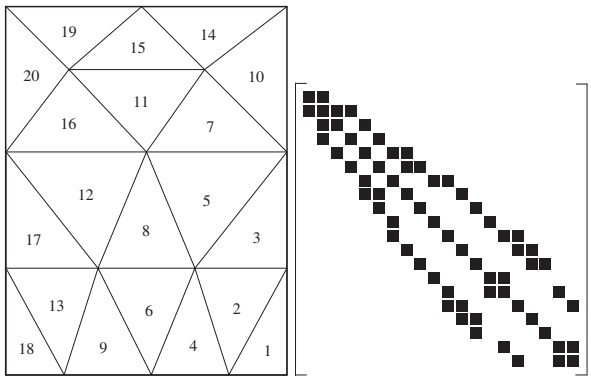
系统矩阵非零元素近似随机的分布并不理想。它会减慢 Gauss–Seidel 等迭代求逆方法的收敛,也使 Krylov 子空间方法的不完全 LU 分解(ILU)等预处理技术难以有效发挥作用。因此,已有方法通过重编号单元或节点,大幅缩小系统矩阵的带宽,使非零元素聚集在主对角线附近。最著名的是反向 Cuthill–McKee(RCM)算法 $ [24, 25] $。将其用于图 6.3 的网格,所得单元编号与系统矩阵见图 6.4。可见,矩阵带宽明显缩小,结构也更规则。
另有一些重编号策略,以减少缓存未命中或便于数值格式向量化为目标。综述例如见文献 $ ^{[26]} $。
6.2.2 通量 Jacobian 的计算
根据所用空间离散格式的类型,式(6.28)中通量 Jacobian $ \partial\vec{R}/\partial\vec{W} $ 的解析计算可能非常复杂,甚至
无法完成。为清楚说明概念,先推导无黏流动的通量 Jacobian,再讨论向 Navier–Stokes 方程的扩展。
中心格式
中心空间离散的通量 Jacobian 最容易构造。如图 6.1 的实例所示,$ \partial\vec{R}/\partial\vec{W} $ 由对流通量 Jacobian 组成(参见式(6.34)),后者可解析导出,见 A.9 节。人工黏性通常以简化形式纳入,不含非线性压力传感器(式(4.55))。6.2.3 节将再讨论这一点。
通量矢量分裂格式
以某种通量矢量分裂格式(4.3.2 节)为基础时,通量 Jacobian 的计算更复杂。以 Steger–Warming 格式 $ [27] $ 为例。已有研究 $ [28] $ 表明,对于隐式算子的各种迎风离散,Steger–Warming 分裂优于 van Leer 通量矢量分裂(式(4.60))等方法。
Steger–Warming 通量矢量分裂的基本思想,是将对流通量分成正、负两部分,即:
$$ \vec{F}_{\mathrm{c}}=\vec{F}_{\mathrm{c}}^{+}+\vec{F}_{\mathrm{c}}^{-}\tag{6.36} $$
通量定义为:
$$ \vec{F}_{c}^{\pm}=\bar{A}_{S W}^{\pm}\vec{W}=\left(\bar{T}\bar{\Lambda}^{\pm}\bar{T}^{-1}\right)\vec{W}.\tag{6.37} $$
其中,$ \bar{A}_{SW}^{\pm} $ 为正/负 Steger–Warming 通量分裂 Jacobian,$ \bar{T} $ 为右特征矢量矩阵,$ \bar{T}^{-1} $ 为左特征矢量矩阵,$ \bar{\Lambda}^{\pm} $ 为正/负特征值组成的对角矩阵,参见 A.11 节。特征值矩阵定义为 [27]:
$$ \bar{\Lambda}^{\pm}=\frac{1}{2}(\bar{\Lambda}_{\mathrm{c}}\pm|\bar{\Lambda}_{\mathrm{c}}|),\tag{6.38} $$
其中,$ \bar{\Lambda}_{c} $ 由式(A.84)给出。
采用式(6.36)的分裂,式(6.29)中通量 Jacobian 与增量 $ \Delta\vec{W}^{n} $ 的乘积为:
$$ \frac{\partial\vec{R}_{I}}{\partial\vec{W}}\Delta\vec{W}^{n}=\sum_{m=1}^{N_{F}}\left[\frac{\partial(\vec{F}_{c}^{+}\Delta S)_{m}}{\partial\vec{W}_{\mathrm{L},m}}\Delta\vec{W}_{\mathrm{L},m}^{n}+\frac{\partial(\vec{F}_{c}^{-}\Delta S)_{m}}{\partial\vec{W}_{\mathrm{R},m}}\Delta\vec{W}_{\mathrm{R},m}^{n}\right].\tag{6.39} $$
其中,$ \Delta\vec{W}_{L,m}^{n} $ 与 $ \Delta\vec{W}_{R,m}^{n} $ 分别为面 m 左右状态的增量。结构网格上,可用 MUSCL 方法(式(4.46))计算左右状态;非结构网格则可采用
5.3.3 节介绍的重构方法。不过,精度提高会使模板变宽,增大系统矩阵的带宽。因此,为降低数值复杂性,式(6.39)通常只采用一阶精度近似。一种折中,是以更高精度重构左右状态,但仍采用一阶格式的模板计算导数 [29]。
继续讨论式(6.39)中导数 $ \partial\vec{F}_{c}^{\pm}/\partial\vec{W} $ 的计算。以面 m 上的正通量为例:
$$ \frac{\partial(\vec{F}_{c}^{+}\Delta S)_{m}}{\partial\vec{W}_{\mathrm{L},m}}=\frac{\partial}{\partial\vec{W}_{\mathrm{L},m}}\left[(\bar{A}_{\mathrm{S W}}^{+}\vec{W})_{\mathrm{L},m}\Delta S_{m}\right] $$
由式(6.37)、(6.38),可得:
$$ \begin{aligned}\frac{\partial(\vec{F}_{\mathrm{c}}^{+}\Delta S)_{m}}{\partial\vec{W}_{\mathrm{L},m}}&=\frac{\Delta S_{m}}{2}\left[(\bar{A}_{c})_{\mathrm{L},m}+|(\bar{A}_{c})_{\mathrm{L},m}|\right]\\&\quad+\frac{\Delta S_{m}}{2}\left[\frac{\partial(\bar{A}_{c})_{\mathrm{L},m}}{\partial\vec{W}_{\mathrm{L},m}}+\frac{\partial|(\bar{A}_{c})_{\mathrm{L},m}|}{\partial\vec{W}_{\mathrm{L},m}}\right]\vec{W}_{\mathrm{L},m}^{n}.\end{aligned}\tag{6.40} $$
负通量也有类似式(6.40)的表达式。可见,第一项由对流通量 Jacobian 组成(见 A.9 节),不难计算;第二项却涉及矩阵元素的导数。虽可手工或用符号代数软件获得解析导数,但生成的代码很长,计算效率低 [30]。也可假设矩阵 $ \tilde{A}_{c} $ 局部为常量,从而忽略式(6.40)的第二项。不过,根据隐式格式类型的不同,这可能严重限制 CFL 数 [31]。
计算式(6.39)的导数 $ \partial\vec{F}_{c}^{\pm}/\partial\vec{W} $,还可采用源代码自动微分,例如 ADIFOR [32]、ADIC [33]、OpenAD [34]、Adept [35],或有限差分方法,例如见文献 [23, 30]。矢量 $ \vec{F} $ 的第 i 分量相对于依赖变量 $ \vec{X} $ 第 j 分量的导数,可近似为:
$$ \frac{\partial f_{i}}{\partial x_{j}}\approx\frac{f_{i}(\vec{X}+h_{j}\vec{e}^{j})-f_{i}(\vec{X})}{h_{j}},\tag{6.41} $$
其中,$ \vec{e}^{j} $ 为第 j 个标准基矢量。Dennis 和 Schnabel [36] 建议步长 $ h_{j} $ 取:
$$ h_{j}=\sqrt{\epsilon}\max\left\{\left|x_{j}\right|,\operatorname{typ}x_{j}\right\}\operatorname{sign}(x_{j})\tag{6.42} $$
其中,$ \epsilon $ 为机器精度,typ $ x_{j} $ 表示 $ x_{j} $ 的典型量级。
高效数值计算 Jacobian 矩阵的建议亦见文献 [37, 38]。
通量差分分裂格式
对 Roe 通量差分分裂格式(4.3.3 节,式(4.91)),式(6.29)中通量 Jacobian 与增量的乘积可写为:
$$ \begin{aligned}\frac{\partial\vec{R}_{I}}{\partial\vec{W}}\Delta\vec{W}^{n}=&\sum_{m=1}^{N_{F}}\frac{\Delta S_{m}}{2}\left\{(\bar{A}_{\mathrm{c}})_{\mathrm{L},m}\Delta\vec{W}_{\mathrm{L},m}^{n}+(\bar{A}_{\mathrm{c}})_{\mathrm{R},m}\Delta\vec{W}_{\mathrm{R},m}^{n}\right.\\&\left.-\frac{\partial}{\partial\vec{W}_{\mathrm{L},m}}\left[|\bar{A}_{\mathrm{Roe}}|_{m}\left(\vec{W}_{\mathrm{R},m}^{n}-\vec{W}_{\mathrm{L},m}^{n}\right)\right]\Delta\vec{W}_{\mathrm{L},m}^{n}\right.\\&\left.-\frac{\partial}{\partial\vec{W}_{\mathrm{R},m}}\left[|\bar{A}_{\mathrm{Roe}}|_{m}\left(\vec{W}_{\mathrm{R},m}^{n}-\vec{W}_{\mathrm{L},m}^{n}\right)\right]\Delta\vec{W}_{\mathrm{R},m}^{n}\right\}.\end{aligned}\tag{6.43} $$
与通量矢量分裂相似,式(6.43)包含对流通量 Jacobian,以及 Roe 矩阵 $ \bar{A}_{Roe} $ 的导数。文献 [31] 给出了这些导数,但相应公式很复杂,亦见文献 [30],因此按上述方式数值计算 $ \partial\vec{F}_{c}/\partial\vec{W} $ 更合适。也可假设 Roe 矩阵局部为常量,以简化式(6.43)[39]。
$$ \begin{aligned}\frac{\partial\vec{R}_{I}}{\partial\vec{W}}\Delta\vec{W}^{n}&\approx\sum_{m=1}^{N_{F}}\frac{\Delta S_{m}}{2}\left\{(\bar{A}_{\mathrm{c}})_{\mathrm{L},m}\Delta\vec{W}_{\mathrm{L},m}^{n}+(\bar{A}_{\mathrm{c}})_{\mathrm{R},m}\Delta\vec{W}_{\mathrm{R},m}^{n}\right.\\&\left.-|\bar{A}_{\mathrm{Roe}}|_{m}\left(\Delta\vec{W}_{\mathrm{R},m}^{n}-\Delta\vec{W}_{\mathrm{L},m}^{n}\right)\right\}.\end{aligned}\tag{6.44} $$
与 Steger–Warming 通量矢量分裂不同,上述近似线性化 $ (6.44) $ 只会轻微降低隐式格式的性能 $ [31] $。
黏性流动
$$ \frac{\partial(\vec{F}_{\mathrm{v}}\Delta S)_{m}}{\partial\vec{W}}\Delta\vec{W}^{n}\approx\left[(\bar{A}_{\mathrm{v}}^{*})_{\mathrm{R},m}\Delta\vec{W}_{\mathrm{R},m}^{n}-(\bar{A}_{\mathrm{v}}^{*})_{\mathrm{L},m}\Delta\vec{W}_{\mathrm{L},m}^{n}\right]\Delta S_{m}.\tag{6.45} $$
其中,$ \bar{A}_{v}^{*} $ 为式(A.71)或式(A.75)的黏性通量 Jacobian,但不含空间算子 $ \partial_{\psi}() $,参见式(A.74)、(A.79)。除动力黏度采用算术平均外,其他变量均采用左状态或右状态计算 Jacobian。若左右状态按一阶精度计算,式(6.45)会在隐式算子中产生二阶中心差分近似。
6.2.3 交替方向隐式格式
交替方向隐式(ADI)格式是最早的迭代隐式方法之一 $ [40] $,只能用于结构网格。它将式(6.28)的隐式算子近似分裂,即因子分解,为二维的两个因子或三维的三个因子。每个因子包含计算空间某一方向上对流与黏性通量的线性化。三维形式为 $ [40, 41] $:
$$ \begin{aligned}\left\{\frac{\Omega}{\Delta t}\bar{I}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{I}-\vec{F}_{\mathrm{v}}^{I})\Delta S^{I}\right]_{i+1/2}}{\partial\vec{W}}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{I}-\vec{F}_{\mathrm{v}}^{I})\Delta S^{I}\right]_{i-1/2}}{\partial\vec{W}}\right\}\\\left\{\frac{\Omega}{\Delta t}\bar{I}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{J}-\vec{F}_{\mathrm{v}}^{J})\Delta S^{J}\right]_{j+1/2}}{\partial\vec{W}}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{J}-\vec{F}_{\mathrm{v}}^{J})\Delta S^{J}\right]_{j-1/2}}{\partial\vec{W}}\right\}\\\left\{\frac{\Omega}{\Delta t}\bar{I}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{K}-\vec{F}_{\mathrm{v}}^{K})\Delta S^{K}\right]_{k+1/2}}{\partial\vec{W}}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{K}-\vec{F}_{\mathrm{v}}^{K})\Delta S^{K}\right]_{k-1/2}}{\partial\vec{W}}\right.\\ \left.\quad-\frac{\partial(\Omega\vec{Q})}{\partial\vec{W}}\right\}\Delta\vec{W}^{n}=-\vec{R}^{n}.\end{aligned}\tag{6.46} $$
校注:原书各方向因子均含 $\Omega/\Delta t$,但未显示因子分解所需的归一化比例。三个因子直接相乘与式(6.28)的算子并不具有相同尺度;使用时应核对归一化约定。译文保留原式。
为清晰起见,式(6.46)在不需要处略去节点下标 i、j、k。上标 I、J、K 表示通量矢量或面面积对应于计算空间中的哪一坐标。例如,$ \Delta S_{i+1/2,j,k}^{I} $ 对应于图 4.1(b) 的 $ \Delta S_{2} $。用单元下标替换节点下标,即可将式(6.46)用于单元中心离散。
式(6.46)的对流与黏性通量导数,可按前一小节的方法计算。ADI 方法传统上与采用人工耗散的中心格式结合。此时,每个因子都具有类似式(6.34)的形式;源项的线性化只包含在一个因子中。为使格式稳健高效,必须在隐式算子中纳入人工耗散项的线性化 $ [42-44] $。通常,将谱半径和耗散系数视为与 $ \vec{W} $ 无关,以简化线性化。于是,根据式(4.48),I 方向的因子例如为:
$$ \left\{\begin{aligned}\frac{\Omega}{\Delta t}\bar{I}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{I}-\vec{F}_{\mathrm{v}}^{I})\Delta S^{I}\right]_{i+1/2}}{\partial\vec{W}}+\frac{\partial\left[(\vec{F}_{\mathrm{c}}^{I}-\vec{F}_{\mathrm{v}}^{I})\Delta S^{I}\right]_{i-1/2}}{\partial\vec{W}}\\ -\frac{\partial\left(\vec{D}_{IM}^{I}\Delta S^{I}\right)_{i+1/2}}{\partial\vec{W}}-\frac{\partial\left(\vec{D}_{IM}^{I}\Delta S^{I}\right)_{i-1/2}}{\partial\vec{W}}\end{aligned}\right\} $$
其中,JST 格式的隐式人工耗散项为,参见式(4.50):
$$ \begin{aligned}&\frac{\partial(\vec{D}_{IM}^{I})_{i+1/2}}{\partial\vec{W}}\Delta\vec{W}^{n}\approx\hat{\Lambda}_{i+1/2}^{S}\left[(\epsilon_{IM}^{(2)})_{i+1/2}\left(\Delta\vec{W}_{i+1}^{n}-\Delta\vec{W}_{i}^{n}\right)\right.\\&\left.-(\epsilon_{IM}^{(4)})_{i+1/2}\left(\Delta\vec{W}_{i+2}^{n}-3\Delta\vec{W}_{i+1}^{n}+3\Delta\vec{W}_{i}^{n}-\Delta\vec{W}_{i-1}^{n}\right)\right].\\ \end{aligned}\tag{6.47} $$
其他方向的隐式耗散项定义类似。隐式算子也可仅保留二阶差分 $ [43, 44] $,使各因子的矩阵从分块五对角变为分块三对角,见图 6.1。不过,文献 $ [44] $ 指出,这会限制格式稳定性。
式(6.46)隐式算子的求逆分三步进行,二维为两步,即:
$$ \begin{array}{l}{\left(\mathbf{D}^{I}+\mathbf{L}^{I}+\mathbf{U}^{I}\right)\Delta\vec{W}^{(1)}=-\vec{R}^{n},}\\ {\left(\mathbf{D}^{J}+\mathbf{L}^{J}+\mathbf{U}^{J}\right)\Delta\vec{W}^{(2)}=\Delta\vec{W}^{(1)},}\\ {\left(\mathbf{D}^{K}+\mathbf{L}^{K}+\mathbf{U}^{K}\right)\Delta\vec{W}^{n}=\Delta\vec{W}^{(2)},}\end{array}\tag{6.48} $$
其中,D 为对角项,L 为下对角项,U 为上对角项。每一步都需直接求解分块三对角矩阵;若式(6.47)中 $ \epsilon_{IM}^{(4)} > 0 $,则为分块五对角矩阵。为降低计算量,Pulliam 和 Chaussee [45] 提出对角化 ADI 格式,将由对流与黏性通量 Jacobian 组成的矩阵块变为对角矩阵。因此,只需对非分块三对角或五对角矩阵求逆,可大幅节省计算量和内存 [43]。对角化虽严格而言只对 Euler 方程成立,但也可用于黏性流动 [43]。此时,从隐式算子中舍去黏性通量的线性化,例如式(6.45),或以黏性特征值(式(6.19))近似。
隐式算子的分裂引入所谓因子分解误差,即式(6.28)基本格式的隐式算子与分解后算子的差。在 ADI 格式中,该误差项由 $ (\Delta t)^{N} $ 缩放,N 为空间维数。这一项使三维 ADI 格式失去无条件稳定性 [46];不过,若在隐式算子中包含人工黏性的四阶差分,稳定性会改善 [44]。事实上,ADI 格式已成功用于求解各种三维问题 $ [43, 47] $。Rosenfeld 和 Yassour $ [48] $ 提出一种多块网格上的有趣实现,以隐式方式处理块边界。
时间步长 $ \Delta t $ 可按 6.1.4 节的方法,用式(6.14)计算。最佳 CFL 数在 20 至 50 之间,取决于具体流动的物理性质。
6.2.4 LU 对称 Gauss–Seidel 格式
隐式 LU 对称 Gauss–Seidel(LU-SGS)格式,也称 LU 对称逐次超松弛(LU-SSOR)格式,因数值复杂性低、内存需求小而广泛应用,两者均可与显式多级格式相当。此外,它易于在向量及并行计算机上实现,也同时适用于结构和非结构网格。
LU-SGS 的起源可追溯至 Jameson 和 Turkel 的工作 $ [49] $,他们将隐式算子分解成对角占优的下、上三角因子。Yoon 和 Jameson $ [50–52] $ 首次提出 LU-SGS 方法本身,将其作为求解式(6.28)未分解隐式格式的松弛方法。Rieger 和 Jameson $ [53] $ 进一步发展并用于三维黏性流场。此后,研究者将其用于结构网格 $ [31, 54, 56–63] $ 及非结构网格 $ [64–71] $ 上的黏性流动,也常用于化学反应流模拟 $ [72–78] $。
LU-SGS 格式采用 Steger–Warming 一阶精度通量矢量分裂的简化形式(见 6.2.2 节),线性化式(6.29)的对流通量。无论显式算子如何离散,该线性化形式都相同。此外,它将式(6.28)的隐式算子分解为以下三部分:
$$ \left(\mathbf{D}+\mathbf{L}\right)\mathbf{D}^{-1}\left(\mathbf{D}+\mathbf{U}\right)\Delta\vec{W}^{n}=-\vec{R}_{I}^{n}.\tag{6.49} $$
构造因子时,使 L 只包含严格下三角部分,U 只包含严格上三角部分,D 包含对角项。应注意,因子数始终相同,与空间维数无关。
式(6.49)的 LU-SGS 系统矩阵可分两步求逆,即前向和后向扫掠:
$$ \begin{array}{l}{(\mathbf{D}+\mathbf{L})\Delta\vec{W}^{(1)}=-\vec{R}_{I}^{n},}\\ {(\mathbf{D}+\mathbf{U})\Delta\vec{W}^{n}=\mathbf{D}\Delta\vec{W}_{I}^{(1)}}\end{array}\tag{6.50} $$
其中,$ \vec{W}^{n+1} = \vec{W}^{n} + \Delta\vec{W}^{n} $。结构与非结构网格上的 L、D、U 算子及求逆过程在一些方面不同,下面分别讨论。
结构网格上的 LU-SGS
结构网格的算子定义为,见文献 $ [50–52, 55, 73] $:
$$ \begin{aligned}\mathbf{L}=&\ \left(\bar{A}^{+}+\bar{A}_{\mathrm{v}}\right)_{i-1}\Delta S_{i-1/2}^{I}+\left(\bar{A}^{+}+\bar{A}_{\mathrm{v}}\right)_{j-1}\Delta S_{j-1/2}^{J}\\&+\left(\bar{A}^{+}+\bar{A}_{\mathrm{v}}\right)_{k-1}\Delta S_{k-1/2}^{K},\\\mathbf{U}=&\ \left(\bar{A}^{-}-\bar{A}_{\mathrm{v}}\right)_{i+1}\Delta S_{i+1/2}^{I}+\left(\bar{A}^{-}-\bar{A}_{\mathrm{v}}\right)_{j+1}\Delta S_{j+1/2}^{J}\\&+\left(\bar{A}^{-}-\bar{A}_{\mathrm{v}}\right)_{k+1}\Delta S_{k+1/2}^{K},\\\mathbf{D}=&\ \frac{\Omega}{\Delta t}\bar{I}+\left(\bar{A}^{-}-\bar{A}_{\mathrm{v}}\right)\Delta S_{i-1/2}^{I}+\left(\bar{A}^{-}-\bar{A}_{\mathrm{v}}\right)\Delta S_{j-1/2}^{J}\\&+\left(\bar{A}^{-}-\bar{A}_{\mathrm{v}}\right)\Delta S_{k-1/2}^{K}+\left(\bar{A}^{+}+\bar{A}_{\mathrm{v}}\right)\Delta S_{i+1/2}^{I}\\&+\left(\bar{A}^{+}+\bar{A}_{\mathrm{v}}\right)\Delta S_{j+1/2}^{J}+\left(\bar{A}^{+}+\bar{A}_{\mathrm{v}}\right)\Delta S_{k+1/2}^{K}-\frac{\partial(\Omega\vec{Q})}{\partial\vec{W}}.\end{aligned}\tag{6.51} $$
为便于阅读,式(6.51)只列出不同于 i、j、k 的节点下标,单元中心格式则为单元下标。$ \Delta S $ 的上标 i、j、k 表示计算空间方向。正/负通量 Jacobian $ \bar{A}^{\pm} $ 和黏性通量 Jacobian $ \bar{A}_{v} $ 的单位法向量,与相应面面积 $ \Delta S $ 在控制体的同一侧计算。注意,这里假设单位法向量指向控制体外部;而一些文献假设相对两面的单位法向量指向同一方向。
式(6.51)的黏性通量 Jacobian 可数值计算,也可按式(6.45)以 TSL 近似替代。无论实际边界层朝向如何,都可在所有计算坐标方向应用 TSL 近似。进一步简化,是按文献 [65] 的建议,用黏性谱半径(式(6.19))代替黏性通量 Jacobian,即 $ \bar{A}_{v}\Delta S\approx\hat{\Lambda}_{v} $。
分裂后的对流通量 Jacobian $ \bar{A}^{\pm} $ 构造为:正矩阵的特征值全部非负,负矩阵的特征值全部非正。一般定义为 [49]:
$$ \bar{A}^{\pm}\Delta S=\frac{1}{2}\left(\bar{A}_{\mathrm{c}}\Delta S\pm r_{A}\bar{I}\right),\quad r_{A}=\omega\hat{\Lambda}_{\mathrm{c}},\tag{6.52} $$
其中,$ \bar{A}_{c} $ 为对流通量 Jacobian(A.9 节),$ \hat{\Lambda}_{c} $ 为其谱半径,由式(4.53)或式(6.15)给出。注意,忽略 $ \bar{A}_{c} $ 的导数后,式(6.52)与式(6.40)相似。因子 $ \omega $ 是超松弛参数,也决定隐式耗散量,因而影响收敛性质。可在区间 $ 1 < \omega \leq 2 $ 内选取。较大的 $ \omega $ 提高 LU-SGS 的稳定性,但可能减慢定常收敛。式(6.52)对 Jacobian $ \bar{A}^{\pm} $ 的定义保证系统矩阵对角占优,这对迭代求逆过程(6.50)的效率与稳健性十分重要。
式(6.52)的分裂配合平均面矢量,可以简化对角算子 D 的计算:
$$ \begin{aligned}\mathbf{D}&=\left[\frac{\Omega}{\Delta t}+\omega\left(\hat{\boldsymbol{\Lambda}}_{c}^{I}+\hat{\boldsymbol{\Lambda}}_{c}^{J}+\hat{\boldsymbol{\Lambda}}_{c}^{K}\right)\right]\bar{\boldsymbol{I}}\\&\quad+2\left(\bar{\boldsymbol{A}}_{\mathrm{v}}^{I}\Delta\boldsymbol{S}^{I}+\bar{\boldsymbol{A}}_{\mathrm{v}}^{J}\Delta\boldsymbol{S}^{J}+\bar{\boldsymbol{A}}_{\mathrm{v}}^{K}\Delta\boldsymbol{S}^{K}\right)-\frac{\partial(\Omega\vec{\boldsymbol{Q}})}{\partial\vec{\boldsymbol{W}}}.\end{aligned}\tag{6.53} $$
对流通量 Jacobian 的谱半径 $ \hat{\Lambda}_{c} $ 见式(6.15)。面面积与法向量按式(6.16),在相应 I、J、K 方向平均。下文将看到,这一近似可明显减少运算次数和内存需求。
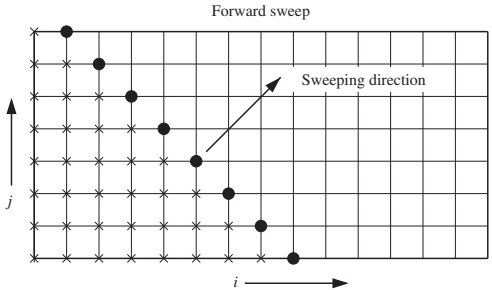
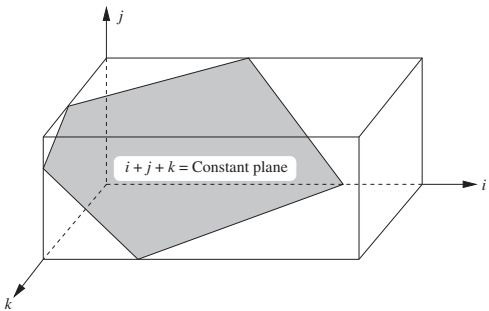
LU-SGS 方法的特色,是式(6.50)中前向及后向扫掠的实施方式。二维情况下,沿计算空间的对角线 $ (i+j)= $ 常数扫掠。图 6.5 显示前向扫掠,即式(6.50)的第一行。这样,L、U 算子的非对角项从之前的扫掠中已知,图中以叉号表示。三维情况下,在 $ i+j+k= $ 常数的平面上求逆隐式算子,见图 6.6。因此,LU-SGS 格式可写为:
$$ \begin{aligned}\mathbf{D}\;\Delta\vec{W}_{i,j,k}^{(1)}&=-\vec{R}_{i,j,k}^{n}-\mathbf{L}\;\Delta\vec{W}^{(1)},\\\mathbf{D}\;\Delta\vec{W}_{i,j,k}^{n}&=\mathbf{D}\;\Delta\vec{W}_{i,j,k}^{(1)}-\mathbf{U}\;\Delta\vec{W}^{n}.\end{aligned}\tag{6.54} $$
式(6.54)表明,唯一需要求逆的是对角项 D。因此,LU-SGS 将稀疏带状矩阵的求逆转化为分块对角矩阵的求逆。若进一步用黏性谱半径近似式(6.53)的黏性通量 Jacobian,除源项外,D 将成为对角矩阵。因此,与其他隐式格式,如前述 ADI 格式相比,其计算量很小。此外,对角平面上各节点/单元的对角算子可独立求逆,易于向量化。对角平面上节点/单元的下标,可由以下伪代码确定 $ [79] $:
$$ \begin{aligned}&\text{遍历平面 }\mathrm{plane}=1,\ldots,\mathrm{nplanes}:\\&\quad\text{遍历 }k=1,\ldots,\mathrm{kmax}:\\&\qquad\text{遍历 }j=1,\ldots,\mathrm{jmax}:\\&\qquad\quad\text{遍历 }i=1,\ldots,\mathrm{imax}:\\&\qquad\qquad\text{若 }i+j+k=\mathrm{plane}+2,\text{ 则存储下标。}\\&\qquad\quad\text{结束 }i\text{ 循环。}\\&\qquad\text{结束 }j\text{ 循环。}\\&\quad\text{结束 }k\text{ 循环。}\\&\text{结束平面循环。}\end{aligned} $$
对角平面的数量为 $ n_{planes} = \max + j\max + k\max - 2 $。显然,上述代码还可优化,以提高计算效率。
为避免显式计算并存储 L、U 中的对流通量 Jacobian,可用通量的 Taylor 展开替代乘积 $ \bar{A}^{\pm}\Delta\vec{W}^{n} $ [53]。由式(6.52),可写为:
$$ (\bar{A}^{\pm}\Delta S)\Delta\vec{W}^{n}\approx\frac{1}{2}\left(\Delta\vec{F}_{\mathrm{c}}\Delta S\pm r_{A}\bar{I}\Delta\vec{W}^{n}\right)\tag{6.55} $$
其中,对流通量的增量为:
$$ \Delta\vec{F}_{\mathrm{c}}=\vec{F}_{\mathrm{c}}^{n+1}-\vec{F}_{\mathrm{c}}^{n}.\tag{6.56} $$
由于沿对角平面扫掠时 $ \vec{F}_{c}^{n+1} $ 已知,式(6.55)的简化才成为可能。这进一步大幅降低 LU-SGS 的计算量。
时间步长 $ \Delta t $ 可按 6.1.4 节的方法,用式(6.14)计算。不过,Rieger 和 Jameson [53] 指出,当 $ \Delta t \to \infty $ 时,隐式 LU-SGS 格式(6.49)相当于近似 Newton 迭代。因此,实际定常流动通常采用 $ 10^{4} $ 至 $ 10^{6} $ 量级的 CFL 数;此时由超松弛参数 $ \omega $ 控制收敛。非定常流动可采用下文 6.3 节的形式,也可采用文献 [80] 的修正 LU-SGS 格式。
非结构网格上的 LU-SGS
对中位对偶格式,算子为 $ [65-67] $:
$$ \begin{aligned}\mathbf{L}&=\sum_{j\in L(i)}\left[\bar{A}_{j}^{+}+(\bar{A}_{\mathrm{v}})_{j}\right]\Delta S_{ij},\\\mathbf{U}&=\sum_{j\in U(i)}\left[\bar{A}_{j}^{-}-(\bar{A}_{\mathrm{v}})_{j}\right]\Delta S_{ij},\\\mathbf{D}&=\frac{\Omega_{i}}{\Delta t_{i}}\bar{I}+\frac{\omega}{2}(\hat{\Lambda}_{\mathrm{c}})_{i}+\sum_{j=1}^{N_{F}}(\bar{A}_{\mathrm{v}})_{i}\Delta S_{ij}-\frac{\partial(\Omega_{i}\vec{Q}_{i})}{\partial\vec{W}}.\end{aligned}\tag{6.57} $$
其中,$ L(i) $ 和 $ U(i) $ 表示节点 i 属于下三角或上三角矩阵部分的最近邻,$ \Delta S_{ij} $ 为边 ij 对应的面面积(见图 5.9),$ N_{F} $ 为控制体 $ \Omega_{i} $ 的面数。对流通量谱半径 $ (\hat{\Lambda}_{c})_{i} $ 按式(6.21)计算,黏性通量 Jacobian $ \bar{A}_{v} $ 仍可用其谱半径近似 [65]。此时,对角算子为:
$$ \mathbf{D}=\frac{\Omega_{i}}{\Delta t_{i}}\bar{I}+\frac{\omega}{2}(\hat{\Lambda}_{\mathrm{c}})_{i}+(\hat{\Lambda}_{\mathrm{v}})_{i}-\frac{\partial(\Omega_{i}\vec{Q}_{i})}{\partial\vec{W}},\tag{6.58} $$
其中,$ (\hat{\Lambda}_{\mathrm{v}})_{i} $ 按式(6.21)计算。单元中心格式也可得到类似式(6.57)、(6.58)的公式,主要区别是 L、U 算子对单元面求和,而非对相连的边求和。
式(6.57)的集合 $ L(i) $ 和 $ U(i) $ 应发挥与结构网格对角平面相同的作用。因此,必须将节点或单元分层,使其满足 [65]:
-
当前层的节点 i 或单元 I,与流动变量已经更新的层相连;否则 LU-SGS 会退化为 Jacobi 迭代;
-
同一层内的节点或单元彼此不相连;否则格式无法向量化。
中位对偶格式可按文献 $ [65] $ 的过程生成层,单元中心格式的相应方法见文献 $ [81, 82] $。
适当定义集合 $ L(i) $ 与 $ U(i) $ 后,可采用以下两步求逆过程 $ [65–67] $:
$$ \begin{aligned}\mathbf{D}\Delta\vec{W}_{i}^{(1)}&=-\vec{R}_{i}^{n}-\sum_{j\in L(i)}\frac{1}{2}\Big[(\Delta F_{\mathrm{c}}^{(1)})_{j}\Delta S_{ij}+(r_{A}^{*})_{j}\bar{I}\Delta\vec{W}_{j}^{(1)}\Big],\\\mathbf{D}\Delta\vec{W}_{i}^{n}&=\mathbf{D}\Delta\vec{W}_{i}^{(1)}-\sum_{j\in U(i)}\frac{1}{2}\left[(\Delta F_{\mathrm{c}}^{n})_{j}\Delta S_{ij}-(r_{A}^{*})_{j}\bar{I}\Delta\vec{W}_{j}^{n}\right],\end{aligned}\tag{6.59} $$
其中,黏性 Jacobian 由谱半径近似,正/负 Jacobian 按式(6.55)线性化。因子 $ (r_{A}^{*})_{j} $ 定义为:
$$ \begin{aligned}(r_{A}^{*})_{j}=&\omega\left(|\vec{v}_{j}\cdot\vec{n}_{ij}|+c_{j}\right)\Delta S_{ij}\\&+\frac{\Delta S_{i,j}}{\|\vec{r}_{j}-\vec{r}_{i}\|_{2}}\left[\max\left(\frac{4}{3\rho_{j}},\frac{\gamma_{j}}{\rho_{j}}\right)\left(\frac{\mu_{L}}{\mathrm{Pr}_{L}}+\frac{\mu_{T}}{\mathrm{Pr}_{T}}\right)_{j}\right]\end{aligned}\tag{6.60} $$
其中,$ \|\vec{r}_{j}-\vec{r}_{i}\|_{2} $ 为边 ij 的长度。
时间步长可按显式格式的式(6.20)计算。不过,应略去黏性特征值,因为黏性项已包含在隐式算子中,不再像显式格式那样缩小时间步长。定常流动的 CFL 数可取 $ 10^{4} $ 至 $ 10^{6} $,再用超松弛参数 $ \omega $ 调节收敛速度与稳健性。
6.2.5 Newton–Krylov 方法
首先,将式(6.28)的隐式格式改写为:
$$ \bar{J}\Delta\vec{W}^{n}=-\vec{R}^{n},\tag{6.61} $$
其中,$ \bar{J} $ 为隐式算子(系统矩阵)。前文已知,$ \bar{J} $ 是大型稀疏、通常非对称的矩阵。前几节讨论了两种将 $ \bar{J} $ 分解为若干因子的方法,各因子比 $ \bar{J} $ 本身更易求逆。但由于因子分解误差,以及 $ \vec{R}^{n+1} $ 的近似线性化,定常收敛仅为线性。要获得 Newton 方法求解非线性方程时的二次收敛,必须满足四个条件:
-
残差的线性化必须精确;
-
必须准确地对 $ \bar{J} $ 求逆;
-
时间步长必须为 $ \Delta t\to\infty $;
-
初始解必须在某种意义上接近最终解。
显然,主要困难在于完整系统矩阵的线性化和求逆。
所谓 Krylov 子空间方法,是特别适合大型线性方程组求解的一类迭代技术。已有多种方法用于 CFD 矩阵的求逆,例如共轭梯度平方(CGS)法 $ [83] $、稳定双共轭梯度(Bi-CGSTAB)法 $ [84] $、无转置准最小残差(TFQMR)法 $ [85] $。不过,最成功的是广义最小残差(GMRES)技术,最初由 Saad 和 Schulz 提出 $ [86, 87] $,此后又由一些研究者改进和扩展 $ [88–91] $。由于应用广泛,下面重点介绍 GMRES,但大部分讨论也适用于其他 Krylov 子空间方法。
GMRES 方法
如 3.2.2 节所述,亦见 A.12 节,GMRES 在由 m 个标准正交矢量(搜索方向)构成的空间内,最小化全局残差的范数 $ \|\vec{J}\Delta\vec{W}^{n}+\vec{R}^{n}\| $。这些矢量张成式(3.10)的 Krylov 子空间 $ K_{m} $。算法可概括为:
-
猜测初始解 $ \vec{W}_{0}^{n} $,计算初始残差矢量 $ \vec{r}_{0}=\bar{J}\Delta\vec{W}_{0}^{n}+\vec{R}^{n} $;
-
通过 Gram–Schmidt 正交化生成 m 个搜索方向;
-
求解最小化问题;
-
按下式构造式(6.61)的近似解 $ \Delta\vec{W}^{n}=\Delta\vec{W}_{0}^{n}+\vec{\gamma}_{m} $:
内存需求随搜索方向数线性增长,因此实际将 m 限制在 10 至 40。这可能不足以得到收敛解 $ \Delta\vec{W}^{n} $,于是必须重启 GMRES:令 $ \Delta\vec{W}_{0}^{n} = \Delta\vec{W}^{n} $,计算 $ \vec{r}_{0} $,再从第 2 步继续。文献 $ ^{[92]} $ 指出,搜索方向数不宜固定;当全局残差范数低于规定容限时,应减小 m。这样,可在 Newton 迭代后期节省大量运算。
通量 Jacobian 的计算
GMRES 及其他 Krylov 子空间方法可以避免显式计算和存储通量 Jacobian $ \partial\vec{R}/\partial\vec{W} $。原因是,它们只需要形式为 $ \bar{J}\Delta\vec{W}^{n} $ 的矩阵—矢量乘积,不需要显式给出矩阵 $ \bar{J} $。通量 Jacobian 与解增量的乘积可用简单有限差分近似:
$$ \frac{\partial\vec{R}}{\partial\vec{W}}\Delta\vec{W}^{n}\approx\frac{\vec{R}(\vec{W}^{n}+h\Delta\vec{W}^{n})-\vec{R}(\vec{W}^{n})}{h}\tag{6.62} $$
这只需计算两次残差。为尽量减小数值误差,必须谨慎选择步长 h [36]。一种特别合适的取法为 [93]:
$$ h=\frac{\sqrt{\epsilon}}{\left\|\Delta\vec{W}^{n}\right\|_{2}^{2}}\max\left\{\left|d\right|,\operatorname{typ}\left[\vec{W}^{n}\cdot\left|\Delta\vec{W}^{n}\right|\right]\right\}\operatorname{sign}(d),\tag{6.63} $$
其中,$ \epsilon $ 为机器精度,d 为内积 $ \vec{W}^{n} \cdot \Delta \vec{W}^{n} $,$ |\Delta \vec{W}^{n}| $ 为矢量 $ \Delta \vec{W}^{n} $ 的各分量取绝对值后所得矢量,typ U 为 U 的典型量级。有限差分近似除节省内存和运算外,还有更重要的优点:能方便地对高阶残差 $ \vec{R}^{n} $ 进行数值上准确的线性化,包括边界条件、限制器、源项等。因此,只需适度成本就能实现 Newton 格式的二次收敛。这类格式称为 Newton–Krylov 方法 [93–100]。
预处理
Krylov 子空间方法的效率很大程度上取决于良好的预处理器,其目的是使系统矩阵 $ \bar{J} $ 的特征值聚集在 1 附近。因此,求解式(3.11)的左或右预处理系统,而非直接求解式(6.61)。结合式(6.61)、(6.62)及条件 $ \Delta t \rightarrow \infty $,采用左预处理的 Newton–Krylov 方法为:
$$ \bar{P}_{\mathrm{L}}\frac{\vec{R}(\vec{W}^{n}+h\Delta\vec{W}^{n})-\vec{R}(\vec{W}^{n})}{h}=-\bar{P}_{\mathrm{L}}\vec{R}^{n}\tag{6.64} $$
即左预处理形式;而
$$ \begin{array}{l}\displaystyle\frac{\vec{R}(\vec{W}^{n}+h\bar{P}_{R}\Delta\vec{W}^{*})-\vec{R}(\vec{W}^{n})}{h}=-\vec{R}^{n},\\ \displaystyle\bar{P}_{R}^{-1}\Delta\vec{W}^{n}=\Delta\vec{W}^{*}\end{array}\tag{6.65} $$
为右预处理形式。两种方法的主要区别是:左预处理缩放残差 $ \vec{R}^{n} $,而右预处理不缩放。监测 Krylov 方法的收敛时必须注意这一点。
显然,预处理器应尽可能接近系统矩阵 $ (\bar{P}_{L,R} \approx \bar{J}^{-1}) $ 的逆,但另一方面,又应能以较小计算量求逆。因此,必须在 Krylov 方法的收敛速度和预处理矩阵求逆所需时间之间寻求最佳折中。最成功的预处理器之一,是允许不同填充层次的不完全 LU 分解方法 $ [101, 102] $;通常采用零填充,记为 $ \mathrm{ILU}(0) $。ILU 对黏性湍流,即刚性方程,尤其高效 $ [103] $。为在非结构网格上获得良好性能,必须重排系统矩阵元素以减小带宽。6.2.1 节已讨论 RCM 重编号策略 $ [24, 25] $。
ILU 预处理的严重缺点,是必须计算并存储矩阵 $ \bar{J} $ 的元素,见 6.2.2 节。因此,一些作者建议用 LU-SGS 格式作预处理器 $ [104, 105] $。结合式(6.62),即可完全避免构造和存储 $ \bar{J} $。不过,文献 [103] 的几个二维算例表明,以 CPU 时间衡量,GMRES 与 LU-SGS 的组合不如 GMRES 与 ILU(0) 的组合。尽管如此,LU-SGS 仍是有吸引力的替代方案,尤其在三维中,与多重网格结合时效果最好。
启动问题
隐式 Newton–Krylov 方法的时间步长为无穷大。不过,Newton 迭代开始时宜采用较小时间步长,因为初始流动解通常远离定常状态,即远离下述非线性方程的根:
$$ \vec{R}(\vec{W})=0, $$
这可能导致 Newton 迭代失败。一种改进是所谓切换演化松弛技术 $ [106] $,在式(6.61)中保留 $ \Omega/\Delta t $。时间步长按显式格式的方法计算,即式(6.14)或式(6.20),但略去黏性特征值。CFL 数 $ \sigma $ 从较小初始值出发,随残差二范数的下降而增大,即:
$$ \sigma^{n+1}=\sigma^{n}\frac{\|\vec{R}^{n-1}\|_{2}}{\|\vec{R}^{n}\|_{2}}.\tag{6.66} $$
于是,迭代过程(6.61)起初具有线性收敛;CFL 数很大时,趋于 Newton 方法的二次收敛。时间项还增强 $ \bar{J} $ 的对角占优性,其贡献与 $ \Omega/\Delta t $ 成反比,有助于稳定迭代。文献 [95] 建议对式(6.66)的 $ \sigma^{n+1} $ 作截断,使每次最多增大两倍,减小时不超过十倍。
另一种解决 Newton 启动问题的办法是网格序列法:先在一系列较粗网格上求初始解,再插值到细网格。也可用计算成本低且稳健的迭代格式获得初始猜测。例如,先采用 LU-SGS 驱动的多重网格格式,再切换到以 LU-SGS 为预处理器的 GMRES。对黏性湍流,这尤其有意义,因为多重网格在初始阶段之后通常收敛变慢,但此时整体流动解已接近定常状态。
6.2.6 隐式 Runge–Kutta 格式
求解关于时间的常微分方程组(6.1),一般 m 级格式可写为:
$$ \vec{W}_{I}^{n+1}=\vec{W}_{I}^{n}-\frac{\Delta t}{(\Omega\bar{M})_{I}}\sum_{k=1}^{m}b_{k}\vec{R}_{I}^{(k)},\tag{6.67} $$
其中,每一级残差 $ \vec{R}_{I}^{(k)} $ 都是时间层及其他中间残差加权和的函数,即:
$$ \begin{array}{l}{\vec{R}_{I}^{(k)}=\vec{R}_{I}\left(t^{n}+c_{k}\Delta t,\vec{W}_{I}^{n}-\frac{\Delta t}{(\Omega\bar{M})_{I}}\sum_{l=1}^{m}a_{k l}\vec{R}_{I}^{(l)}\right)}\\ {\quad=\vec{R}_{I}\left(t^{n}+c_{k}\Delta t,\vec{W}_{I}^{(k)}\right).}\end{array}\tag{6.68} $$
系数 $ a_{kl} $、$ b_{k} $、$ c_{k} $ 可方便地写成所谓 Butcher 表 [15]:
$$ \begin{array}{c|cccc}c_1&a_{11}&a_{12}&\cdots&a_{1m}\\c_2&a_{21}&a_{22}&\cdots&a_{2m}\\\vdots&\vdots&\vdots&\ddots&\vdots\\c_m&a_{m1}&a_{m2}&\cdots&a_{mm}\\\hline&b_1&b_2&\cdots&b_m\end{array}\tag{6.69} $$
系数 $ c_{k} $ 定义中间时间层,$ a_{kl} $ 为第 k 级的权重,$ b_{k} $ 为最终级的权重。这些系数决定格式的精度、稳定性和效率。不同取值可构成不同 Runge–Kutta 格式。例如,取 $ a_{kl} = 0 $,对全部 $ l \geq k $ 均如此,得到纯显式方法,如下表所示的经典四阶 Runge–Kutta 格式:
$$ \begin{array}{c|cccc}0&0&0&0&0\\\frac12&\frac12&0&0&0\\\frac12&0&\frac12&0&0\\1&0&0&1&0\\\hline&\frac16&\frac13&\frac13&\frac16\end{array}\tag{6.70} $$
另一方面,若 $ a_{kl} \neq 0 $ 至少对某些 $ l \geq k $ 成立,即表(6.69)的对角线或上三角部分存在非零系数,则得到隐式 Runge–Kutta 格式。此时,式(6.68)的第 k 级中间残差 $ \vec{R}_{I}^{(k)} $ 也隐式依赖本级解,还可能依赖后续级的解。CFD 中通常避免与后续级耦合。仅在下三角部分具有非零 $ a_{kl} $ 的格式,称为对角隐式 Runge–Kutta(DIRK)格式;若所有对角系数 $ a_{kk} $ 还都相同,则称为单一对角隐式 Runge–Kutta(SDIRK)格式。
系数必须满足一定条件。首先,物理上合理的格式要求 $ c_{k} = \sum_{l} a_{kl} $。此外,还必须满足以下阶数条件:
$$ \sum_{k=1}^{m}b_{k}=1\tag{6.71} $$
保证一阶精度;
$$ \sum_{k=1}^{m}b_{k}c_{k}=\frac{1}{2}\tag{6.72} $$
保证二阶精度;
$$ \begin{array}{l}\displaystyle\sum_{k=1}^{m}b_{k}c_{k}^{2}=\frac{1}{3}\\\displaystyle\sum_{k=1}^{m}\sum_{l=1}^{m}b_{k}a_{kl}c_{l}=\frac{1}{6}\end{array}\tag{6.73} $$
保证三阶精度;以及
$$ \begin{array}{l}\displaystyle\sum_{k=1}^{m}b_{k}c_{k}^{3}=\frac{1}{4}\\\displaystyle\sum_{k=1}^{m}\sum_{l=1}^{m}b_{k}c_{k}a_{kl}c_{l}=\frac{1}{8}\\\displaystyle\sum_{k=1}^{m}\sum_{l=1}^{m}b_{k}a_{kl}c_{l}^{2}=\frac{1}{12}\\\displaystyle\sum_{k=1}^{m}\sum_{l=1}^{m}\sum_{n=1}^{m}b_{k}a_{kl}a_{ln}c_{n}=\frac{1}{24}\end{array}\tag{6.74} $$
保证四阶精度。满足这些条件后,可进一步优化系数,以获得所需精度、稳定性及阻尼性质。
隐式 Runge–Kutta 格式的式(6.68)中,中间残差 $ \vec{R}_{I}^{(k)} $ 隐式依赖尚未计算的残差,即 $ \vec{R}_{I}^{(l)} $,此时 $ l \geq k $。因此,每一级都须求解一组非线性方程,通常采用 Newton 方法。以对角隐式格式为例,第 k 级中间解为:
$$ \vec{W}_{I}^{(k)}=\vec{W}_{I}^{n}-\frac{\Delta t}{(\Omega\bar{M})_{I}}\left[\sum_{l=1}^{k-1}a_{k l}\vec{R}_{I}^{(l)}+a_{k k}\vec{R}_{I}^{(k)}\right].\tag{6.75} $$
式(6.75)的隐式项 $ \vec{R}_{I}^{(k)} $ 是 $ \vec{W}_{I}^{(k)} $ 与 $ (t^{n} + c_{k} \Delta t) $ 的函数,可用式(6.27)线性化为:
$$ \vec{R}_{I}^{(k)}\approx\vec{R}_{I}^{n}+\bar{J}_{I}\Delta\vec{W}^{(k)}\tag{6.76} $$
其中,$ \Delta\vec{W}^{(k)}=\vec{W}^{(k)}-\vec{W}^{n} $,$ \vec{J}=\partial\vec{R}/\partial\vec{W} $ 为 Jacobian 矩阵。代入式(6.75),得到第 k 级解的表达式:
$$ \left[\frac{(\Omega\bar{M})_{I}}{\Delta t}+a_{k k}\bar{J}_{I}\right]\Delta\vec{W}^{(k)}=-\sum_{l=1}^{k-1}a_{k l}\vec{R}_{I}^{(l)}-a_{k k}\vec{R}_{I}^{n}.\tag{6.77} $$
它在形式上等价于式(6.28),可用前几小节的任一隐式方法求解。
当微分方程(6.1)具有刚性,且必须进行准确的时间推进时,适合采用隐式 Runge–Kutta 格式。刚性可由湍流建模、高度拉伸的网格单元,或真实气体效应造成。Cooper 和 Sayfy [107, 108] 提出的思路,是将方程分为刚性项和非刚性项:前者隐式处理,后者同时显式积分。这类多级方法称为加性 Runge–Kutta 格式。与全部项隐式处理相比,这种分裂可能大幅简化式(6.77)的 Jacobian $ \bar{J} $,从而明显降低计算量。Kennedy 和 Carpenter [109] 为此设计了优化格式,其耦合显式—隐式系数见表 6.3、6.4。两种方法均为六级,具有四阶时间精度。为便于耦合,它们采用相同的 $ b_{k} $、$ c_{k} $ 系数。第二组最终级权重 $ \hat{b}_{k} $ 在两种方法中都定义一个三阶格式,称为嵌入格式,用于估计积分误差并调整时间步长。时间误差计算为:
$$ \epsilon_{I}=\frac{\Delta t}{(\Omega\bar{M})_{I}}\sum_{k=1}^{m}(b_{k}-\hat{b}_{k})\vec{R}_{I}^{(k)}.\tag{6.78} $$
表 6.5–6.7 列出其他可能特别有意义的对角隐式 Runge–Kutta 格式系数。实现与计算结果实例见文献 $ [113–121] $。
| 0 | 0 | 0 | 0 | 0 | 0 | 0 |
| $ \frac{1}{2} $ | $ \frac{1}{2} $ | 0 | 0 | 0 | 0 | 0 |
| $ \frac{83}{250} $ | $ \frac{13861}{62500} $ | $ \frac{6889}{62500} $ | 0 | 0 | 0 | 0 |
| $ \frac{31}{50} $ | $ -\frac{116923316275}{2393684061468} $ | $ -\frac{2731218467317}{15368042101831} $ | $ \frac{9408046702089}{11113171139209} $ | 0 | 0 | 0 |
| $ \frac{17}{20} $ | $ -\frac{451086348788}{2902428689909} $ | $ -\frac{2682348792572}{7519795681897} $ | $ \frac{12662868775082}{11960479115383} $ | $ \frac{3355817975965}{11060851509271} $ | 0 | 0 |
| 1 | $ \frac{647845179188}{3216320057751} $ | $ \frac{73281519250}{8382639484533} $ | $ \frac{552539513391}{3454668386233} $ | $ \frac{3354512671639}{8306763924573} $ | $ \frac{4040}{17871} $ | 0 |
| $ b_k $ | $ \frac{82889}{524892} $ | 0 | $ \frac{15625}{83664} $ | $ \frac{69875}{102672} $ | $ -\frac{2260}{8211} $ | $ \frac{1}{4} $ |
| $ \hat b_k $ | $ \frac{4586570599}{29645900160} $ | 0 | $ \frac{178811875}{945068544} $ | $ \frac{814220225}{1159782912} $ | $ -\frac{3700637}{11593932} $ | $ \frac{61727}{225920} $ |
| 0 | 0 | 0 | 0 | 0 | 0 | 0 |
| $ \frac{1}{2} $ | $ \frac{1}{4} $ | $ \frac{1}{4} $ | 0 | 0 | 0 | 0 |
| $ \frac{83}{250} $ | $ \frac{8611}{62500} $ | $ -\frac{1743}{31250} $ | $ \frac{1}{4} $ | 0 | 0 | 0 |
| $ \frac{31}{50} $ | $ \frac{5012029}{34652500} $ | $ -\frac{654441}{2922500} $ | $ \frac{174375}{388108} $ | $ \frac{1}{4} $ | 0 | 0 |
| $ \frac{17}{20} $ | $ \frac{15267082809}{155376265600} $ | $ -\frac{71443401}{120774400} $ | $ \frac{730878875}{902184768} $ | $ \frac{2285395}{8070912} $ | $ \frac{1}{4} $ | 0 |
| 1 | $ \frac{82889}{524892} $ | 0 | $ \frac{15625}{83664} $ | $ \frac{69875}{102672} $ | $ -\frac{2260}{8211} $ | $ \frac{1}{4} $ |
| $ b_{k} $ | $ \frac{82889}{524892} $ | 0 | $ \frac{15625}{83664} $ | $ \frac{69875}{102672} $ | $ -\frac{2260}{8211} $ | $ \frac{1}{4} $ |
| $ \hat{b}_{k} $ | $ \frac{4586570599}{29645900160} $ | 0 | $ \frac{178811875}{945068544} $ | $ \frac{814220225}{1159782912} $ | $ -\frac{3700637}{11593932} $ | $ \frac{61727}{225920} $ |
表 6.5 单一对角隐式三级四阶 Runge–Kutta 格式的系数 $ [110] $。参数 $ a=(2/\sqrt{3})\cos(\pi/18) $。该格式即使采用大时间步长,也具有良好的阻尼性质。
| $ (1+a)/2 $ | $ (1+a)/2 $ | 0 | 0 |
| $ \frac{1}{2} $ | $ -\frac a2 $ | $ (1+a)/2 $ | 0 |
| $ (1-a)/2 $ | $ 1+a $ | $ -(1+2a) $ | $ (1+a)/2 $ |
| $ 1/(6a^{2}) $ | $ 1-1/(3a^{2}) $ | $ 1/(6a^{2}) $ |
| 0.257820901066211 | 0.377847764031163 | 0.0 | 0.0 |
| 0.434296446908075 | 0.385232756462588 | 0.461548399939329 | 0.0 |
| 0.758519768667167 | 0.675724855841358 | -0.061710969841169 | 0.241480233100410 |
| 0.750869573741408 | -0.362218781852651 | 0.611349208111243 |
| 1.559910257360900 | 1.559910257360900 | 0.0 | 0.0 |
| 14.78349948371908 | 1.656464402419667 | 13.12703508129941 | 0.0 |
| 14.37813978673026 | 1.658169529369301 | 1.672660289271657 | 11.04730996808931 |
| 1.169960021844266 | 2.759712723699827 | -2.929672745544100 |