
5.2 一般离散方法
5.2 一般离散方法
本章开头已提到,定义控制体及确定流动变量位置的两种最常用方法,是单元中心格式和中位对偶格式。本节将更详细地介绍它们。
不过,首先简要讨论非结构网格流动求解器所需的基本数据结构。事实上,既灵活又能节省内存和运算次数的数据结构,是任何非结构格式的关键。可以说,网格本身缺少的结构,必须在流动求解器内部补足。至少需要以下数据:
-
网格节点(顶点)的坐标;
-
从单元指向网格节点的指针;
-
从边界上的单元面指向网格节点的指针。
离散格式需要的其他数据结构,可由这些信息生成。为说明上述数据的一种存储方式,以图 5.4(a) 的四面体为例。若进一步假设面 1–2–4 位于某个边界(壁面、入口、远场等)上,则可采用以下格式:
# 节点(x、y、z):
P1.x P1.y P1.z
P2.x P2.y P2.z
P3.x P3.y P3.z
P4.x P4.y P4.z
# 四面体:
...
P1 P2 P3 P4
...
# 边界:
...
边界类型 P1 P4 P2
...
随书源代码提供的二维非结构网格流动求解器也采用类似格式。
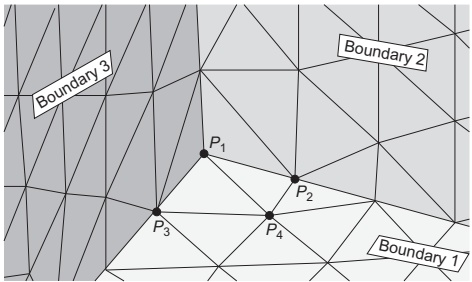
关于计算域边界,必须注意两点。第一,存储边界面比仅存储边界节点更方便。图 5.5 所示情形说明了原因:节点 $ P_{1} $ 为三个边界共享,节点 $ P_{2} $ 和 $ P_{3} $ 为两个边界共享,而这些边界的物理类型可能不同。因此,施加正确的边界条件可能变得十分繁琐。相比之下,一个面只能属于一个边界,例如面 $ P_{1}-P_{2}-P_{4} $ 只属于边界 1。
第二点涉及边界面节点的编号。必须按统一规则编号,例如从流动域外部观察时采用逆时针顺序,使所有面矢量(式(5.6)、(5.11)或(5.13))统一朝外或朝内。这不仅对通量积分重要,对网格生成也很重要。
5.2.1 单元中心格式
如图 5.6 所示,若控制体与网格单元重合,且流动变量位于单元形心,则称为单元中心格式。计算离散流动方程(5.2)时,需要给出控制体面中点处的对流通量和黏性通量。对光滑网格上的二阶精度离散,这已足够;四边形面采用平均法向量。通量可按以下三种方式之一近似:
-
分别用单元面左右两侧网格单元形心处的数值计算通量,再取平均;两侧计算采用同一单位法向量。这一方法一般只用于对流通量。
-
对单元面左右两侧相邻网格单元形心处的变量取平均,再用平均变量计算通量。
-
根据周围单元的数值,分别在单元面两侧重构流动量,再计算通量。这一方法只用于对流通量。
以图 5.6 中单位法向量为 $ \vec{n}_{01} $ 的单元面为例,第一种方法(通量平均)在二维情况下为:
$$ \left(\vec{F}_{c}\Delta S\right)_{01}\approx\frac{1}{2}\left[\vec{F}_{c}(\vec{W}_{0},\vec{n}_{01})+\vec{F}_{c}(\vec{W}_{1},\vec{n}_{01})\right]\Delta S_{01}\tag{5.18} $$
其中,面面积 $ \Delta S_{01} $ 由式(5.6)和式(5.7)计算。
第二种方法(变量平均)可写为:
$$ \left(\vec{F}\Delta S\right)_{01}\approx\vec{F}(\vec{W}_{01},\vec{n}_{01})\Delta S_{01},\tag{5.19} $$
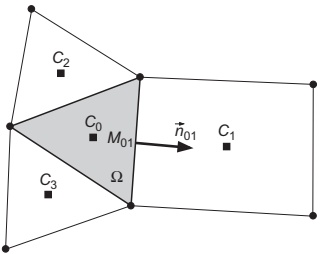
其中,单位法向量为 $ \vec{n}_{01} $ 的面上的守恒变量/依赖变量,定义为两相邻单元对应数值的算术平均,即:
$$ \vec{W}_{01}=\frac{1}{2}\left(\vec{W}_{0}+\vec{W}_{1}\right).\tag{5.20} $$
式(5.19)中的通量矢量 $ \vec{F} $ 可以代表对流通量,也可以代表黏性通量。
第三种方法首先将流动量(通常为速度分量、压力、密度和总焓)分别插值到单元面的两侧。重构所得的量称为左状态和右状态(见 5.3.3 节),二者一般不同。随后,通过适当的非线性函数,根据左右状态之差计算穿过该面的通量。因此有:
$$ \left(\vec{F}_{c}\Delta S\right)_{01}\approx f_{\mathrm{Flux}}\left(\vec{U}_{\mathrm{L}},\vec{U}_{\mathrm{R}},\Delta S_{01}\right),\tag{5.21} $$
其中,
$$ \begin{aligned}\vec{U}_{\mathrm{L}}&=f_{\mathrm{Rec}}\left(\cdots,\vec{U}_{2},\vec{U}_{0},\cdots\right)\\\vec{U}_{\mathrm{R}}&=f_{\mathrm{Rec}}\left(\cdots,\vec{U}_{1},\vec{U}_{0},\cdots\right)\end{aligned}\tag{5.22} $$
表示重构后的状态。
当然,控制体其他面也有类似关系。上述近似同样可用于三维情况;此时面矢量 $ \vec{S} $ 分别由式(5.11)或式(5.13)计算。
本节引言已指出,描述单元的基本数据结构必须作适当扩充,才能支持离散方法。前文可见,数值运算主要利用单元(控制体)的面,以及相邻单元中心处的数值。因此,空间离散自然适合采用基于面的数据结构。对网格中的每个面,该结构存储以下信息(见图 5.6):
-
指向共享该面的两个单元的指针,用于访问这两个单元 $ (C_{0}, C_{1}) $ 的流动变量;
-
面矢量 $ (\vec{S}_{01} = \vec{n}_{01} \Delta S_{01}) $,其方向必须统一朝外或朝内;
-
分别从两个单元的形心指向面中点 $ M_{01} $ 的矢量,即 $ (C_{0}-M_{01}) $、$ (C_{1}-M_{01}) $,用于将流动变量准确地插值到面上。纯四面体网格不需要这些矢量,因为可以使用简单的外推公式 [2, 26](参见式(5.44))。
因此,通量积分(例如式(5.19))可通过遍历网格中所有内部面和边界面的循环实现:
$$ \begin{aligned}&\text{遍历面 }\mathrm{face}=1,\ldots,\mathrm{nfaces}:\\&\quad I=\texttt{pointer\_to\_left\_cell}(\mathrm{face}),\\&\quad J=\texttt{pointer\_to\_right\_cell}(\mathrm{face}),\\&\quad(\vec F\Delta S)_{IJ}\approx\vec F(\vec W_{IJ},\vec n_{IJ})\Delta S_{IJ},\\&\quad\vec R_I=\vec R_I+(\vec F\Delta S)_{IJ},\\&\quad\vec R_J=\vec R_J-(\vec F\Delta S)_{IJ}.\\&\text{循环结束。}\end{aligned} $$
循环结束并加上源项 $ \vec{Q}_{I}\Omega_{I} $ 后,即得到所有单元的最终残差 $ (\vec{R}) $。若改为遍历单元,效率会较低,因为面矢量必须存储两次,通量也要计算两次,边界处除外。此外,采用完全相同的面矢量 $ \vec{S}_{IJ} $ 计算流入控制体 $ \Omega_{I} $ 和 $ \Omega_{J} $ 的部分通量,控制方程的守恒性质便会自动得到保证。
5.2.2 中位对偶单元顶点格式
在单元顶点格式中,流动变量位于网格节点(顶点)。将共享某一节点的全部单元的形心、面中点和边中点相连,即形成中位对偶控制体。四面体的构造见图 5.7(a),六面体见图 5.7(b)。这样,每个网格节点周围形成一个多面体包络;图 5.8 以二维混合单元网格示意这一构造。该多面体可视为对偶网格,格式因此得名。值得注意的是,中位对偶有限体积离散与采用线性单元的 Galerkin 有限元格式等价,例如见文献 [37]。
计算离散流动方程 $ (5.2) $ 时,需要在控制体表面上对对流通量与黏性通量积分。因此,
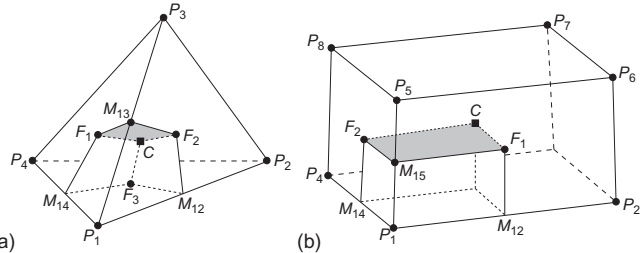
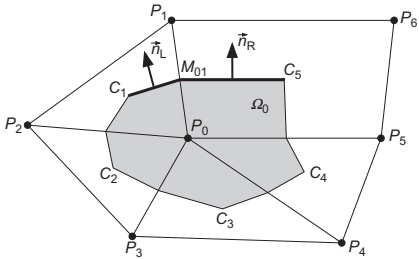
原则上应分别计算每个局部面(例如图 5.7(a) 中的 $ F_{1}-M_{13}-F_{2}-C $)的通量。不过,只有三阶及更高阶精度的离散才必须如此 [38, 39]。对最常采用的二阶格式,可以假设围绕某一边的全部面上的流动变量相同,随后利用边两端节点的变量与梯度,在边中点计算通量。这样,便可为每条边定义平均单位法向量和总面面积。以图 5.8 中的边 $ P_{0}-P_{1} $ 为例,其平均法向量为:
$$ \vec{n}_{01}=\vec{n}_{L}+\vec{n}_{R},\tag{5.23} $$
校注:原书直接相加两个局部法向量,却称结果为平均单位法向量,存在归一化疑点。计算时应由合成面矢量 $\vec S=\vec n_L\Delta S_L+\vec n_R\Delta S_R$ 得到方向,并检查 $\vec n=\vec S/|\vec S|$ 与面面积的配套定义;原文给出的两局部面积直接相加在非共面情况下也应核对。
总面面积为 $ \Delta S_{01} = \Delta S_{L} + \Delta S_{R} $。三维情况也一样,平均法向量由共享该边中点的所有局部面求和得到,见图 5.9。二维面矢量 $ (\vec{S} = \vec{n} \Delta S) $ 由式(5.6)计算。三维局部面始终为四边形,可以将其分成三角形并使用式(5.11),也可以采用式(5.13)的简化处理;对光滑网格,后一种处理已足够。单元形心及面中心分别由式(5.17)、(5.8)或(5.9)求得。
随后可采用以下三种方法之一计算通量:
-
用边两端节点的数值分别计算通量,再取平均;两侧采用同一平均单位法向量。这通常只用于对流通量。
-
对边两端节点的变量取平均,再用平均变量计算通量。
-
根据周围节点的数值,分别在控制体面的两侧重构流动量,再计算通量。这只用于对流通量。
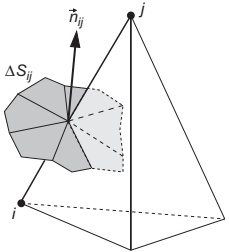
通量计算在形式上与单元中心格式相同。因此,式 $ (5.18)-(5.22) $ 也适用于中位对偶格式。若采用上述每条边对应一个平均单位法向量的方法,则空间离散最高效的实现方式是采用基于边的数据结构。该结构为网格中的每条边存储以下信息(参见图 5.9):
-
指向定义该边的两个节点的指针,用于访问控制体 $ \Omega_{i} $ 和 $ \Omega_{j} $ 的流动变量;
-
面矢量 $ (\vec{S}_{ij} = \vec{n}_{ij} \Delta S_{ij}) $,其方向必须统一朝外或朝内;
-
从节点 i 指向节点 j 的边矢量,用于将流动变量插值到面上,即解的重构。也可在计算过程中直接由节点坐标求出边矢量。采用人工耗散的标准中心格式不需要这一矢量(5.3.1 节)。
于是,通量积分(例如式(5.19))可通过遍历网格全部边的循环实现:
$$ \begin{aligned}&\text{遍历边 }\mathrm{edge}=1,\ldots,\mathrm{nedges}:\\&\quad i=\texttt{pointer\_to\_left\_node}(\mathrm{edge}),\\&\quad j=\texttt{pointer\_to\_right\_node}(\mathrm{edge}),\\&\quad(\vec F\Delta S)_{ij}\approx\vec F(\vec W_{ij},\vec n_{ij})\Delta S_{ij},\\&\quad\vec R_i=\vec R_i+(\vec F\Delta S)_{ij},\\&\quad\vec R_j=\vec R_j-(\vec F\Delta S)_{ij}.\\&\text{循环结束。}\end{aligned} $$
循环结束并加上源项 $ \vec{Q}_{i}\Omega_{i} $ 后,便得到所有节点的最终残差 $ (\vec{R}) $。相比于逐个控制体分别对通量求和,这种方法高效得多,因为每个平均面矢量只存储一次,每条边也只访问一次,而非两次。此外,由于采用完全相同的平均面矢量 $ \vec{S}_{ij} $ 计算流入控制体 $ \Omega_{i} $ 和 $ \Omega_{j} $ 的部分通量,质量、动量和能量保持严格守恒。
5.2.3 单元中心格式与中位对偶格式的比较
单元中心格式和中位对偶格式各自的优缺点一直存在争论,主要原因是:针对实际构型,缺乏对两种方法在精度、计算时间及内存方面的公平比较。这里从以下方面归纳支持或反对各方法的主要论据:
-
精度;
-
计算量;
-
内存需求;
-
灵活性。
这有助于更深入地理解各格式固有的问题,并为预期应用范围选择合适的格式。
精度
在三角形/四面体网格上,单元中心格式的控制体数及自由度数约为中位对偶格式的两倍/六倍 $ [37] $。在典型的四面体与棱柱混合网格上,单元中心格式的未知量约为中位对偶格式的三倍。这似乎表明,在同一网格上,单元中心格式比单元顶点离散更精确。不过,单元中心格式每个残差所包含的通量数明显少于中位对偶格式(四面体网格上约为 3 对 7),这可能损害精度。因此,尚无明确证据表明哪种格式更优。
中位对偶格式在拉伸的三角形和四面体网格上存在一个特殊问题。以图 5.10 为例,图中网格由直角三角形铺成,黏性流动的固壁附近常采用这种网格。
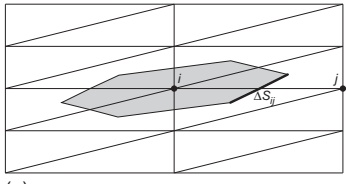
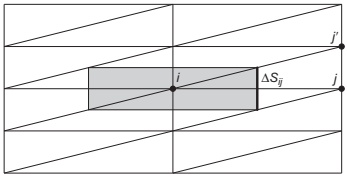
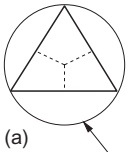
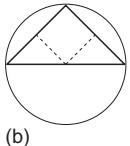
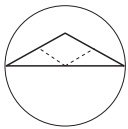
图 5.10(a) 中可见,面 $ \Delta S_{ij} $ 相对于边 ij 严重倾斜。但空间离散格式大多假设通量方向与面正交,Riemann 求解器尤其如此。因此会引入误差,对一阶格式,这种误差尤为显著 [39]。采用所谓包容对偶控制体(containment dual)可改善这一状况 [40]。如图 5.11 所示,包容对偶方法用最小包容圆/球的中心代替单元形心来定义面,从而得到与四边形网格相同的控制体(图 5.10(b))。注意,像 $ i j^{\prime} $ 这样的对角边没有对应的面面积。这需要增加预处理工作,但可明显改善解的精度 [41]。当然,也可直接在边界层内使用四边形或六面体单元。网格引起误差的更多讨论见文献 [22, 23]。
中位对偶格式的另一个固有问题,是物理域边界处的离散。边界处只剩约一半控制体(参见图 4.6)。沿各面计算通量积分,所得残差应位于控制体内部,理想情况下位于其中心;实际却将残差赋给直接位于边界上的节点。与单元中心格式相比,这种位置不一致会增大离散误差,对固壁尤为不利。对偶控制体的定义还会在尖角处(例如尾缘)造成问题,表现为压力或密度出现非物理峰值。周期边界还存在进一步的困难(见 8.8 节),必须正确累加控制体两部分的通量。
控制体形心与残差存储节点的位置不一致,对中位对偶格式还会产生另一后果:非定常流动中出现质量矩阵。3.2 节开头已讨论这一点。单元中心格式的优点,是可从方程中消去质量矩阵而不损害解的精度;中位对偶格式则必须对质量矩阵进行特殊处理 $ [42, 43] $。
计算量
评价两种格式的计算量,首先应考虑通量积分。前文已知,单元中心格式遍历单元面,中位对偶格式则遍历边。由于两者在界面上计算通量的过程很相似,单元面数与边数之比便给出了计算量之比。在四面体网格上,每个共享面只计一次时,单元面数约为边数的两倍,因此同一网格上单元中心格式的计算量约为中位对偶格式的两倍 $ [37] $。不过,在包含棱柱单元的混合网格上,单元中心方法更有竞争力。在六面体网格上,面数等于边数,除边界处理外,两者计算量相当。
内存需求
从内存需求看,与中位对偶格式相比,单元中心格式在四面体网格上需存储约六倍的流动变量,在标准混合网格上约为三倍。此外,两种格式对每个单元面或每条边都要存储两个整数和三个实数,分别对应指针和面矢量。单元中心格式还需为每个面存储两个指向面中点的矢量,即六个实数;中位对偶格式则可仅用节点坐标完成相关计算,所需数值明显更少。因此,平均而言,单元中心格式所需计算机内存超过中位对偶方法的两倍。
网格生成与自适应
当单元界面不相容时,例如图 3.4 中字母 F 所在的位置,单元中心格式具有明显优势。与中位对偶方法不同,它无需采用复杂且昂贵的特殊过程计算界面通量。因此,在网格生成、网格自适应和网格运动中均具有更大的灵活性。采用嵌套 笛卡尔 网格的流动求解器也利用了这一优点。